2 控制方程
2.1 流体与固体
日常生活中我们会遇到四种物质状态——固体、液体、气体与等离子体——它们乍看之下由对约束的响应来区分:固体既保持形状又保持体积,液体保持体积但会顺应容器的形状,气体则会膨胀充满一切可用的空间。然而对于连续介质力学而言,真正具有决定性意义的区别并非几何的,而是动力学的,它关乎物质对剪切应力的响应。
流体是一种在静止时无法承受剪切应力的物质:只要施加一个剪切力,无论它多么微小,流体都会持续地变形——它会流动——只要该力持续作用。相反,固体在足够小的剪切载荷下会以有限的静态变形作出响应,并稳定到一个新的平衡构型。因此,静止的流体只传递法向应力,即压强;剪切应力仅在运动中产生,并通过粘性得以抵抗。于是,流体一词同时涵盖了液体与气体:尽管二者在密度和可压缩性上差异极大,但它们都会在任意小的剪切作用下流动,并且在宏观层面上都服从本章将要推导的同一组平衡律。关于其背后的物理,我们参考 Batchelor [1] 以及 Landau 和 Lifshitz [23] 的经典论述。
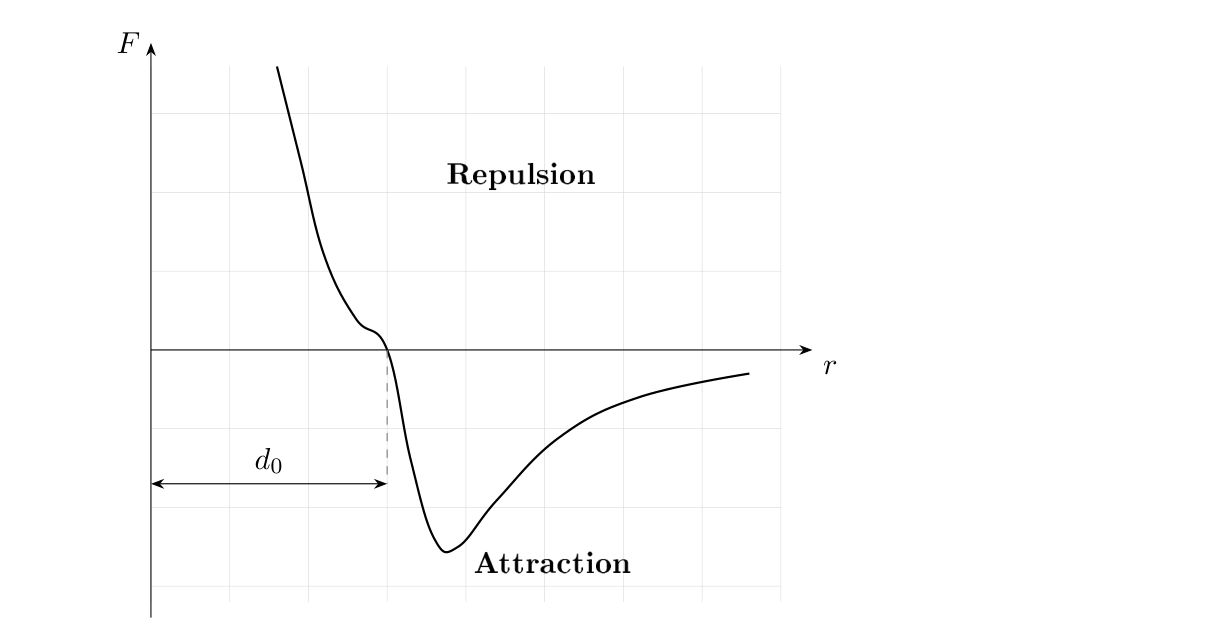
物质状态之间的宏观差异,根源在于分子之间的作用力。两个中性分子之间的作用力
(作为其间距
的函数,示意见图 2.1)在短程强烈排斥,在长程微弱吸引,长程处按
衰减,其中常数
由分子本身决定;两种贡献在平衡间距
处相互平衡。对于像水这样的极性分子,其正负电荷中心不重合,分子带有一个永久偶极矩,相应地其吸引尾部也更强。

这些分子间作用力的相对强弱决定了分子活动性的程度,并进而决定了物质状态。在固体中,分子被紧密束缚,只能围绕固定、有序的位置振动;在液体中,分子仍保持紧密接触,但可以相互滑移,只保留短程有序;在气体中,分子几乎自由且无序。表 2.1 总结了这一图像。
表 2.1:固体与流体的分子性质
| 分子间作用力 | 分子排列 | 统计类型 |
|---|
| 固体 | 强 | 有序 | 量子 |
| 液体 | 中 | 部分有序 | 量子 + 经典 |
| 气体 | 弱 | 无序 | 经典 |
尽管物质在分子尺度上是离散的,流体力学却把流体描述为一种连续介质。所关心的场量——密度、速度、压强与温度——都被视为位置与时间的光滑函数,它们在每一点上被定义为在某个控制体上的平均值,该控制体相对于分子间距足够大,但相对于流动的宏观特征长度
又足够小。这种尺度上的分离即为连续介质假设。只要分子碰撞之间的平均自由程
相对于
可以忽略,即当 Knudsen 数
很小时,该假设就成立;它在稀薄气体以及被约束到分子尺度的流动中失效 [1, 11]。同样的假设也构成了可变形固体力学的基础,这两个领域共同构成了连续介质力学。
最后,固体行为与流体行为之间的界限并非泾渭分明。许多材料——稠密悬浮液、聚合物溶液与熔体、膏体与凝胶——在某些条件下像液体一样流动,在另一些条件下又像固体一样抵抗,这取决于所施加载荷的大小与时间尺度。这类非牛顿行为的系统分类与建模是第 3 章的主题;而本章则发展任何此类材料(无论其具体本构响应如何)都遵守的运动学与平衡律。
2.2 运动的 Lagrange 描述与 Euler 描述
在采用了 2.1 节的连续介质假设之后,我们现在来描述流体的运动。与固体不同,流体可以经历任意大的变形,这使得描述方式的选择变得重要。最直接的方法是逐个跟踪每一个物质粒子:用其在初始时刻
的参考构型中的位置
来标记一个粒子,则其运动由映射
给出,它把该粒子映射到当前位置
,
假设 2.1
- 对每个 , 是一个微分同胚,即 且为双射,其逆 ;
- 映射 对每个 可逆,逆为 ;
- 。
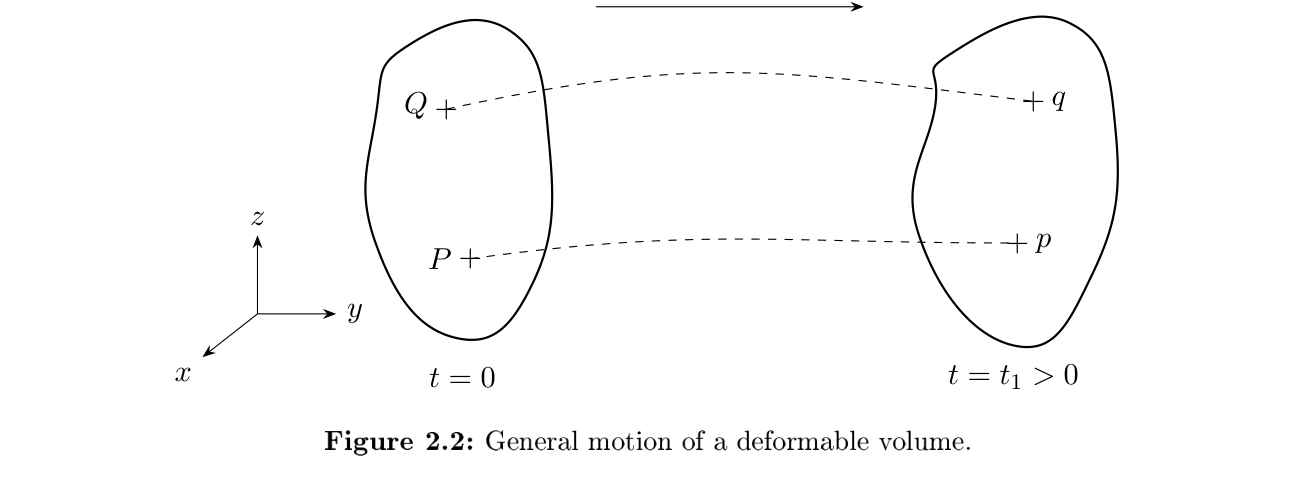
图 2.2 展示了所考察流体某一给定体积的一般变形。在有限变形分析中,对于位移
的大小不作任何假设。在无穷小变形分析中,则假设位移
比所考察流体系统的特征尺寸小若干个数量级。
为了描述运动的物质描述与空间描述之间的区别,我们考察一个标量,例如流体的温度
。
物质描述: 温度
相对于
时刻坐标为
的物质粒子来描述,即
空间描述: 温度
相对于空间中任一时刻
的固定位置
来描述,即
此处及下文中,我们用符号
标记那些相对于物质粒子表达的量。
物质描述,即 (2.2) 中给出的 Lagrange 描述,关注给定流体物质粒子温度
的变化。而 (2.3) 表示的空间描述,也称 Euler 描述,其侧重点在于给定位置
处温度的变化;无论是哪个物质粒子正经过位置
。对于流体而言,Lagrange 描述显然极为繁琐,因为要理解整体运动就必须跟踪众多物质粒子的运动。这正是流体力学工作者几乎只使用 Euler 描述的原因。
物质时间导数把从 Lagrange 视角考察的物理量的时间变化率,与从 Euler 视角观测到的同一物理量的变化率联系起来。考察由此前定义的方程给出的流体运动
由此,粒子的速度,即遵循 Lagrange 描述的速度,被定义为
的时间导数
尽管这里我们考察的是运动的 Lagrange 描述,速度仍是一个空间矢量。通过对方程求逆,速度可以表达为与 Euler 描述相关联的空间位置
的函数,
空间中固定点
处一般标量或张量
的变化率,由如下关于时间的偏导数表示:
由一个以速度
运动的观测者所测得的同一物理量在
处的变化率,则由下式给出
若取
为空间位置
处、时刻
的粒子速度,即
,则该变化率对应于
,即所谓的物质时间导数
表达式
对应于物质时间导数的对流部分。
在方程 (2.9) 中把标量
替换为速度
的各个分量,我们得到加速度矢量
,
对某些应用而言,下面这个与 (2.10) 等价的加速度矢量表达式会很有用
在方程 (2.10) 中,
是称为速度梯度张量的二阶张量。
设采用笛卡尔基,并令
,我们对
与
的梯度、散度、旋度与 Jacobi 矩阵采用如下记号,其中
,
:
于是,三维中的速度梯度张量为
在不引起歧义时,我们在 Euler 情形下略去微分算子的下标
,即写
而非
。速度梯度张量之于速度,正如变形梯度张量之于位移(见 2.3 节)。速度梯度张量可以分解为对称部分与反对称部分之和:
其中
对称张量
称为变形率张量。设采用笛卡尔基,变形率张量
的各分量为
的对角分量之和对应于速度的散度
。
的对角元描述沿基方向的拉伸速度,而非对角元则与相应基方向线元之间夹角的变化率有关。关于
各分量的详细解释,参见 [1]。
反对称张量
称为自旋张量,它描述转动速度。设采用笛卡尔基,
的各分量为
的张量分量与涡量矢量
直接相关
对任意矢量
,乘积
对应于
与
的叉积,即
矢量
描述所考察物质流体微元的转动速度。
显然与变形率完全无关。
2.3 变形梯度与应变张量
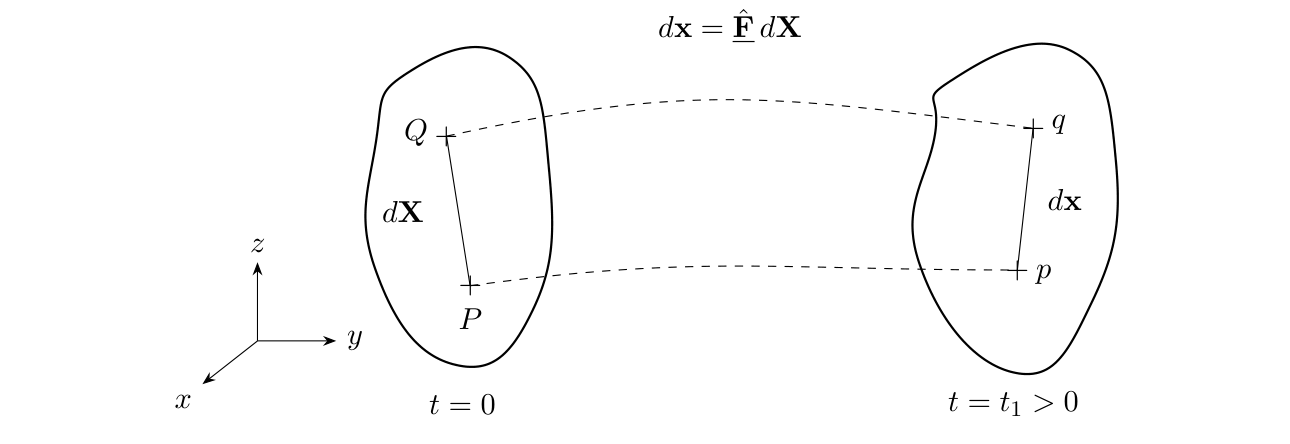
为了从物理上理解变形梯度张量,我们考察两个物质粒子
与
。
与
在变形前
时刻的位置由矢量
与
给出。变形后,物质粒子
与
将处于如下空间位置
由图 2.3 可见,距离
在
时刻变形后将变为
,即
其中
描述了点
、时刻
处的变形梯度张量。为了得到等式 (2.30),我们假设线段
为无穷小量。空间元矢量
也称为物质矢量
的前推(push forward)等价物。反过来,物质矢量称为空间矢量
的拉回(pull back)等价物,其含义为
在本书后续内容中,我们将避免显式写出变形张量的自变量,采用记号
。关于变形梯度张量性质的更详细描述,例如可参考 [6, 20, 22]。应变定义为无穷小线段在变形下的相对长度变化。基于变形梯度张量的定义,我们可以把长度
表达为如下形式:
其中
表示右 Cauchy–Green 张量,也称为 Green 变形张量。称之为右张量,是因为在
的乘积定义中张量
位于右侧。该张量显然是对称且正定的,因为
为了定义左 Cauchy–Green 张量,我们引入
的 Euler 对应物
类似于 (2.33),我们现在可以用张量
表达长度
其中
是左 Cauchy–Green 张量
的逆,
定义为
与 (2.36) 中
的定义相反,此处称之为左张量,是因为在
的定义中
位于左侧。
现在我们考察线段
在变形下的长度平方变化:
其中
描述 Lagrange 应变张量(或 Green 应变张量),
为(二阶)单位张量。基于方程 (2.46),长度平方变化也可以用线段
表达:
与之相应的张量
称为 Euler 应变张量(或 Almansi 应变张量)。
2.4 应力张量
设为连续介质,作用在流体任意控制体
上的力有两类。第一类是长程力,例如重力,它施加单位体积上的力。这类能够渗透到流体内部的力称为体积力或体力。第二类是与分子相互作用直接相关的短程力。这类力通常源于迁移或振荡分子造成的动量输运。这类被称为应力的力,只能作用在一层薄层上,其穿透深度相对于表面元的尺寸很小。我们用
记
在表面元
上的一个邻域。作用在
上的平均力用 Cauchy 牵引矢量
表示,其中
是与表面元
相关联的单位法矢。所采用的约定是:
是流体在表面元
所指向一侧所施加的应力。
中方向与
相同的法向分量表示张力(拉伸)。
Cauchy 的基本结论断言,牵引矢量对取向
这种先验上很复杂的依赖关系,实际上是线性的,并由一个二阶张量所中介。
定理 2.2(Cauchy 应力定理)
设牵引矢量 关于 连续,且线动量在每个物质体积上守恒。则 对单位法矢 的依赖是线性的:存在一个二阶张量场 ,即 Cauchy 应力张量,使得
对每一个单位法矢 成立。
证明(Cauchy 四面体)。 固定
与
,考察一个小四面体,它有三个面与坐标轴正交,还有第四个倾斜面,其外法单位矢为
。若倾斜面的面积为
,则外法为
的面的面积为
。在该四面体上对线动量作平衡,则表面牵引、体力与惯性力满足
若
记四面体的直径,则体积项(体力与惯性)按
标度,而表面项按
标度。两边除以
并令
,体积项消失;再利用
与
,便剩下
定义
为其第
列是法矢为
的面上牵引
的张量,即
,则右端即为
,这正是 (2.51)。
因此,分量
是作用在法向指向
方向的表面元上的牵引的第
个分量;对角元是法向应力,非对角元是剪切应力。此外,Cauchy 应力张量是对称的,
,这是 2.6 节所建立的角动量平衡的结果。
2.5 Reynolds 输运定理
对于给定量
,其 Lagrange 描述与 Euler 描述之间成立如下关系:
Jacobi 矩阵
及其行列式
对随后考察的体积分起着关键作用。
引理 2.3
成立
以及
证明。 利用链式法则、
的定义以及 (2.52),我们首先得到
现在我们回顾一些线性代数的结论:设
是一个行列式为
的矩阵。用
记删去
的第
行、第
列后所得的矩阵,并用
记行列式的代数余子式。用这些记号,下列公式成立:
由 (2.57) 我们直接得到
以
、
,利用 (2.56)–(2.58) 得到:
断言 (2.54) 由假设 2.1 直接得到:由于
是微分同胚,
可逆,从而对所有
有
。又因
,故
。因此对所有
有
。
现在我们考察体积及其中所含的量。设
记一组物质点,
、
记这些点在
时刻所占据的体积。由假设 2.1,有
。
定理 2.4(Reynolds 输运定理)
设 为 Lebesgue 可测集, 满足对所有 有 。假设 与 充分可微,且其导数 与 分别在 与 上对每个 可积。则成立
证明。 成立
Reynolds 输运定理 2.4 使我们能就物理量的守恒得出如下结论:设
记一个有界域(即开且连通),它在初始时刻
含有给定量的物质粒子,并记住此前引入的映射
。我们考察一族函数
它应当刻画某物理量(例如质量、动量或能量)的(相对于体积的)密度。于是,
正是体积
中所含该量的总量。利用定理 2.4 与 Gauss 散度定理,我们得到
方程 (2.62) 基本上表明:量
的时间变化率由内部密度变化,以及以速度
穿过其表面
进入体积的密度量所决定。后一项称为通量(flux)。
2.6 守恒律
现在我们可以把 2.2 节的运动学、2.4 节的应力张量以及 Reynolds 输运定理结合起来,推导流体运动的控制方程。每一条平衡律都是通过对任意物质体积
假定某一物理量的守恒,并把所得的积分恒等式局部化而得到的。
2.6.1 质量守恒
设
记质量密度。物质体积
中所含的质量为
,质量守恒要求它在时间上保持恒定,
对
应用 Reynolds 输运定理(定理 2.4)得到
。由于物质体积是任意的且被积函数连续,该被积函数必须逐点为零,这给出连续性方程
对于不可压缩流体,每个物质粒子的密度都是常数,
,于是 (2.63) 化为不可压缩约束
(2.63) 的一个有用推论是如下恒等式,它对任意可微(标量或矢量值)场
成立:对
应用输运定理,并用 (2.63) 消去乘
的那些项,
2.6.2 线动量平衡
对物质体积应用牛顿第二定律,把线动量的变化率等同于作用其上的总力,后者由体力
与 (2.51) 的表面牵引
组成,
由散度定理,面积分被转化为体积分,
而左端由质量比输运恒等式 (2.65) 取
加以变换。在任意体积
上令被积函数相等,给出 Cauchy 运动方程
此处物质加速度
恰好是 (2.10) 中引入的加速度场。
2.6.3 角动量平衡
在没有分布体力偶的情形下,角动量平衡对应力施加了一个逐点约束,我们在 2.4 节已作了预告。
命题 2.5(Cauchy 应力的对称性)
在没有体力偶的情形下,角动量平衡蕴含 Cauchy 应力张量是对称的, 。
证明思路。 物质体积关于原点的角动量平衡为
用 (2.65) 变换左端、用散度定理变换面项,然后减去
与 Cauchy 运动方程 (2.66) 的叉积,体力与加速度的所有贡献都相互抵消。剩下的是一个体积分,其被积函数是
反对称部分的轴矢量。由于
任意,该部分必须为零,即
。
2.6.4 能量平衡
为完整起见,我们记录热力学第一定律,它把内能的变化率与应力功率及热交换加以平衡。设
为比内能,
为热流,
为单位质量的热源,则局部形式为
其中
是应力功率,
是 2.2 节的变形率张量。能量平衡对于可压缩或非等温流动是不可或缺的;而对于本书所强调的不可压缩、等温模型,它与 (2.63) 和 (2.66) 解耦,故不再进一步讨论。
结语
方程 (2.63) 与 (2.66) 是流体运动的控制方程。它们所含的未知量——速度
、密度
与应力
——比标量方程的数目更多,因而并不闭合:应力还必须通过一条本构律与运动联系起来。牛顿闭合,以及由此导出的 Stokes 方程,是第 3 章的主题;而由此得到的模型的有限元离散化所依据的变分形式则将在第 4 章展开。
3 从守恒律到 Stokes 方程
第 2 章的平衡律——质量守恒与线动量平衡——只有在 Cauchy 应力张量
被用运动本身表达出来之后,才能确定流体的运动。本章补上这一环:为不可压缩牛顿流体给出应力的本构闭合,由此得到 Navier–Stokes 方程,再在蠕流极限下导出第 4 章所要离散的 Stokes 方程。(本章只讨论 Stokes 方程的推导;非牛顿流体的建模不在此列。)
3.1 本构闭合问题
对常密度
的不可压缩流体,第 2 章的守恒律为
其中
是单位质量的给定体力。系统 (3.1) 含
个标量方程,未知量却是速度
、压强与对称应力
,因而并不闭合:还需要一条把
与运动学联系起来的本构律。对不可压缩流体,方便的做法是把应力拆成压强部分与偏量部分(后者称为附加应力
):
其中压强
作为 Lagrange 乘子施行不可压缩约束,
为二阶单位张量。于是建模任务归结为给定附加应力
。全章中
记变形率张量,
为速度梯度及其对称、反对称部分(见第 2 章)。
3.2 牛顿流体与 Navier–Stokes 方程
最简单的容许闭合,在变形率张量中是线性且各向同性的,它定义了牛顿流体。
定义 3.1(牛顿流体)
称不可压缩流体为牛顿流体,若其附加应力线性依赖于变形率,
其中 为常数动力粘度。
把 (3.2)–(3.3) 代入 (3.1)。粘性项的散度可借不可压缩性化简:
其中用到按分量的恒等式
以及
。于是
,代入 (3.1) 得不可压缩 Navier–Stokes 方程
它是不可压缩流动的基石模型;牛顿律 (3.3) 的特征在于粘度
是与流动无关的材料常数。
3.3 蠕流极限:Stokes 方程
Navier–Stokes 方程 (3.4) 左端的物质加速度
是非线性的(源于对流项
)。以特征速度
、特征长度
作无量纲化,惯性项与粘性项之比由 Reynolds 数
度量。当
(缓慢、粘性主导的蠕流)时,对流加速度相对于粘性力可忽略;再限于定常流动
,则整个物质加速度都被略去,
。方程 (3.4) 遂退化为线性方程
把粘性项写回对称的变形率形式
(对无散度场成立),并记
、
,再配以壁面无滑移边界条件
于
,便得到定常 Stokes 问题的强形式
这正是第 4 章将要离散的强形式(在那里重新记作 (4.2))。之所以偏爱对称的
而非等价的
,是因为前者显式地保留了变形率张量
——它与 Korn 不等式自然耦合,从而在第 4 章的弱形式中给出强制性。
4 变分形式
第 2 章与第 3 章所汇集的本构流动模型都是强形式的偏微分方程,它们要求逐点存在的导数,而数值逼近往往难以直接提供这类导数。它们的有限元处理转而依赖于一个等价的变分(弱)形式:把方程对光滑函数作检验,并通过分部积分放松可微性要求。本章发展这一形式,建立所得问题的适定性,并由此导出离散代数系统——从而架起通向第 6 章鞍点求解器的桥梁。
我们集中讨论定常 Stokes 问题,它是从第 3 章的 Navier–Stokes 方程 (3.4) 出发、略去对流加速度所得的线性原型;完整非线性问题所需的修改在本章末尾指出。全章中,
(
)记一个具有 Lipschitz 边界
的有界域,
是
内积;对张量,
记 Frobenius 缩并。
4.1 函数空间与弱导数
有限元方法并不处理经典的、逐点意义下的解,而是处理只在弱的、积分意义下具有导数的函数。称函数
具有弱导数
,若
该恒等式即分部积分公式,其边界项因
的紧支集而被抑制。把弱一阶导数平方可积的函数收集起来,得到 Sobolev 空间
它在范数
下是一个 Hilbert 空间。齐次 Dirichlet 边界条件通过闭子空间
施加,
是
在
范数下的闭包。在
上成立 Poincaré–Friedrichs 不等式
,因此半范数
在
上是一个范数,且与
等价。
对于不可压缩流动问题,速度是一个矢量场,其每个分量都属于
;而压强只通过其梯度进入方程,从而只被确定到相差一个可加常数。这促使我们引入如下空间对
分别配以范数
与
。
中的零均值约束固定了那个未定常数,使压强唯一。
4.2 Stokes 问题的弱形式
速度
与压强
的定常 Stokes 问题,其强形式为
其中
是第 2 章的变形率张量,
为常数动力粘度,体力
。它刻画对流加速度(见 (3.4))可忽略的、由粘性主导的缓慢流动。
为过渡到弱形式,取检验速度
,用
点乘动量方程并在
上积分。对应力项作分部积分,利用
于
以及
的对称性,可把一次求导转移到检验函数上。下面把这一步用 Gauss 散度定理逐步展开。
准备两个 Gauss 恒等式。 对二阶张量场
(其散度按分量为
)与矢量场
,由乘积法则
,对
求和后左端为矢量场
的散度。对该散度应用经典 Gauss 定理,并注意
,即得张量版分部积分公式;对压强梯度项则用标量恒等式
。
张量版与压力项的分部积分
检验动量方程。 用
点乘 (4.2) 的动量方程并积分,再对第一项用
(取
)、对第二项用
:
边界项消失。 因为
,故
于
,两个边界积分同时为零,于是
利用
的对称性。 把
分解为对称与反对称部分(见 2.2 节)。由于
对称、
反对称,双点积
,故
,从而得到弱动量平衡
检验不可压缩约束。 用检验压强
乘以不可压缩约束并积分,得
。引入双线性形式
它们分别定义在
与
上;再引入载荷泛函
,则问题取如下对称的**混合(mixed)**形式。
定义中的负号是刻意为之:它使同一个
既出现在动量方程里(
,来自
)又出现在约束里(
),从而给出对称的鞍点结构。
定义 4.1(Stokes 问题的弱形式)
求 ,使得
这两行分别表示弱动量平衡——其中压强作为约束的 Lagrange 乘子通过
进入——与弱不可压缩性。(4.4) 的结构,即
上一个对称双线性形式
与一个约束形式
相耦合,正是第 6 章代数鞍点系统的连续原型。
4.3 适定性:Lax–Milgram 与 Babuška–Brezzi 理论
(4.4) 的适定性依赖变分学的两个经典结论。第一个针对单个强制双线性形式。
定理 4.2(Lax–Milgram)
设 为 Hilbert 空间, 为双线性形式,满足有界性 与强制性 ( )。则对每个有界线性泛函 ,问题 (对所有 )有唯一解,且 。
对 Stokes 形式
,有界性是显然的,而强制性由 Korn 不等式给出:在
上,由
(
)可得
。若非不可压缩约束的存在,Lax–Milgram 本可立即解决问题;与压强的耦合要求把它推广到鞍点情形 [7, 16]。
于是考察抽象混合问题:给定
上有界双线性形式
、
上有界双线性形式
,以及数据
、
,求
,使得
(对所有
)且
(对所有
)。其分析围绕核空间展开
对 Stokes 形式而言,它就是弱意义下无散度的速度所构成的空间。
定义 4.3(inf–sup 条件)
称形式 满足 inf–sup 条件(或 Ladyzhenskaya–Babuška–Brezzi 条件),若存在常数 ,使得
定理 4.4(Babuška–Brezzi)
设 与 有界, 在核空间 上强制,且 满足 inf–sup 条件 (4.5)。则抽象混合问题有唯一解 ,它连续依赖于数据,
其中 只依赖于强制常数 、inf–sup 常数 ,以及 与 的连续性常数。
其证明及最优常数可在专著 [5, 8, 18] 中找到。应用于 Stokes 问题:
上的强制性由上面的 Korn 估计给出(它在整个
上成立,故在
上亦然),而 inf–sup 条件相当于断言散度算子把
满射到
上、且有一个有界右逆:对每个
,存在
满足
且
。Lipschitz 域的这一非平凡性质 [5, 18] 补全了定理 4.4 的假设,从而得到如下结论。
定理 4.5(Stokes 问题的适定性)
对每个 ,弱 Stokes 问题 (4.4) 有唯一解 ,它连续依赖于 。
注 4.6(极小化与鞍点结构)。 由于
对称,(4.4) 的解是 Lagrange 泛函
的唯一鞍点:速度在无散度场
上极小化粘性耗散
,而压强则是施行约束
的 Lagrange 乘子。这是第 6 章离散 Lagrange 泛函与约束极小化的连续对应物,也是该章所专注的鞍点结构的首次出现。
4.4 Galerkin 逼近与 Céa 引理
有限元方法把
与
替换为有限维子空间
与
,它们由
的一个特征尺度为
的网格
上的分片多项式构造而成。(4.4) 的 Galerkin 逼近把试探函数与检验函数都限制到这些子空间上。
定义 4.7(离散 Stokes 问题)
求 ,使得
4.3 节的抽象理论逐字适用于 (4.6),但有一个决定性的告诫:inf–sup 条件不会自动从连续层面继承下来,因为 (4.5) 中的上确界现在是在更小的空间
上取的。因此稳定性要求空间对
满足一个离散 inf–sup 条件,且其常数关于
一致地远离零。
假设 4.8(离散 inf–sup 稳定性)
存在常数 ,与 无关,使得
在假设 4.8 之下,离散问题由定理 4.4 关于
一致地适定,且逼近是拟最优的。
定理 4.9(拟最优误差估计)
设 解 (4.4), 解 (4.6),且假设 4.8 成立。则
其中 只依赖于连续性常数以及 ——因而与 无关。
估计 (4.8) 是 Céa 引理的混合形式对应物:至多相差一个常数,有限元解与
中可得的最佳逼近一样精确;再结合多项式逼近估计,它给出关于
的收敛率 [8, 16]。决定性的假设是一致离散 inf–sup 条件 (4.7)。违反它的单元对——尤其是等阶速度–压强插值——会容许虚假压强模态,必须加以稳定化;而 inf–sup 稳定的单元对(例如 Taylor–Hood 单元)则满足它。这些问题,尤其是 (4.7) 的代数表现,将在第 6 章详细考察。
4.5 从变分问题到代数系统
选取
的基
与
的基
,并展开
则离散问题 (4.6) 在对基函数作检验后,成为关于系数矢量
与
的线性系统。用如下矩阵与矢量元素
(4.6) 的两行即为
与
,也就是
矩阵
是
的 Gram 矩阵,由强制性知它对称正定;对粘性项的 Laplace 形式而言,它恰是矢量 Laplace 刚度矩阵。矩形矩阵
表示离散散度,而离散 inf–sup 条件 (4.7) 恰好表明
具有满行秩、且带一个关于
一致的下界——这正是保证 (4.10) 可解的性质。
系统 (4.10) 就是第 6 章的对称鞍点系统 (6.1) 在
时的情形。对一个本不稳定的单元对作稳定化离散,会添加一个对称半正定的压强–压强项,把零块替换为
(
),从而给出该章处理的一般形式 [9]。它的高效迭代求解——代数形式的 inf–sup 理论、Krylov 子空间方法与块预条件子——是下一(也是最后一)章的主题。
完整非线性不可压缩 Navier–Stokes 方程的有限元处理——对流项及其诱导的三线性形式、inf–sup 稳定单元、Picard 与 Newton 线性化,以及高 Reynolds 数下所需的稳定化——是第 5 章的主题。其每一线性化步骤同样产生形如 (4.10) 的鞍点系统,只是此时一般不再对称,其高效求解则在第 6 章展开。